Статті
Forefront Concept: як Renault і John Cockerill створюють наземну платформу
 Вадим Тамтамов
Додати як бажане
джерело в Google
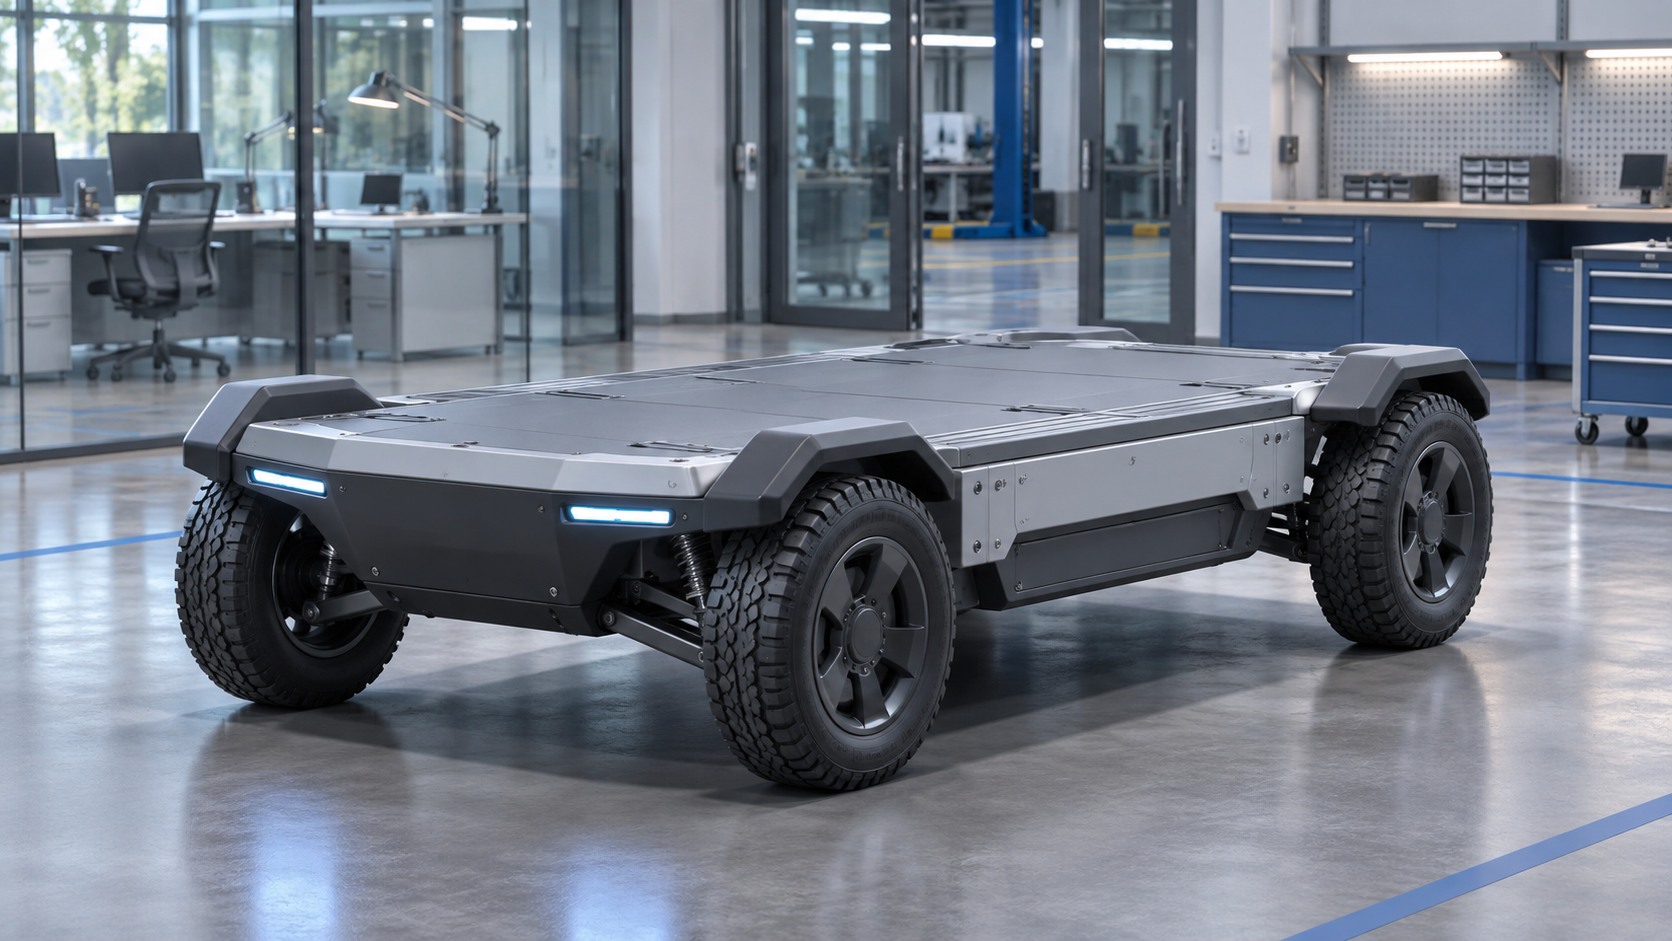
Renault Group і John Cockerill 3 листопада представили Forefront Concept — модульну наземну роботизовану платформу. У проєкті поєднано автомобільну інженерію Renault та досвід John Cockerill у дистанційному керуванні й спеціалізованих системах.
Слово Concept у назві має значення. Компанії показали задум і базову платформу для подальшого оцінювання. Це не тотожне оголошенню готової серійної машини, укладених контрактів із конкретними користувачами або завершених незалежних випробувань.
Що автомобільна компанія приносить у робототехніку
Renault описує повторне використання перевірених автомобільних компонентів і модульну архітектуру. Такий підхід орієнтований на організацію виробництва, керовану собівартість та доступний ланцюг постачання. Для нової платформи це важливо не менше за ефектну демонстрацію руху.
Серійний автомобільний компонент і готовий наземний робот — різні речі. Після перенесення агрегатів у нову конструкцію все одно потрібно перевіряти навантаження, сумісність, надійність та умови обслуговування. Попередній досвід виробника не замінює випробування всієї системи.
Базова конструкція й заявлені задачі
За описом Renault, Forefront Concept має повний привід, керовані всі чотири колеса та два електродвигуни. Компанія заявляє можливість перевозити до однієї тонни навантаження. Це межа для описаної платформи, а не маса самого шасі.
Серед названих цивільних напрямів — логістика, перевезення обладнання та безпека інфраструктури. Спеціальне призначення залежить від установленого обладнання. Вантажний настил сам по собі не перетворює машину на готовий рятувальний, охоронний чи медичний комплекс.
Запас ходу й автономне керування не тотожні
У матеріалі Renault наведено орієнтовний запас ходу близько 400 км і можливість використання подовжувача запасу ходу. Цю цифру не слід читати як підтвердження цілком самостійної роботи на всьому маршруті. Дальність переміщення та функції керування — окремі характеристики.
Коли в описі поруч стоять слова «дистанційний» і «автономний», потрібен контекст конкретної функції. Автоматизація певного маневру, робота під наглядом оператора та самостійне виконання всього завдання означають різний рівень відповідальності й різні вимоги до доказів.
Який етап був оголошений
В анонсі від 3 листопада польові перевірки та вправи із залученням майбутніх користувачів описані як наступний крок. На підставі самого анонсу не можна стверджувати, що цей етап уже завершений із певним результатом.
Для оцінки готовності корисні окремі підтвердження: звіт про випробування, остаточна конфігурація, оголошення серійного виробництва та конкретне замовлення. Жоден із цих документів не замінюється обіцянкою швидко організувати виробництво.
Як порівнювати з іншими наземними роботами
Порівнювати варто платформи з близькими задачами й зрозумілими комплектаціями. Евакуаційне оснащення, інспекційні сенсори та вантажний модуль можуть висувати різні вимоги до того самого шасі. Спільна кількість коліс не робить комплекси рівнозначними.
У матеріалі про LOKO показаний інший приклад того, як важливо відокремлювати конструкцію від статусу готовності. А огляд роботів для обстеження й очищення пояснює, чому призначення та спеціальне обладнання потрібно розглядати разом.
Джерело: Renault Group